STREAM CAPTURE · 正射镶嵌即将推出
无人机正射影像生成:用您的照片制作真正射影像
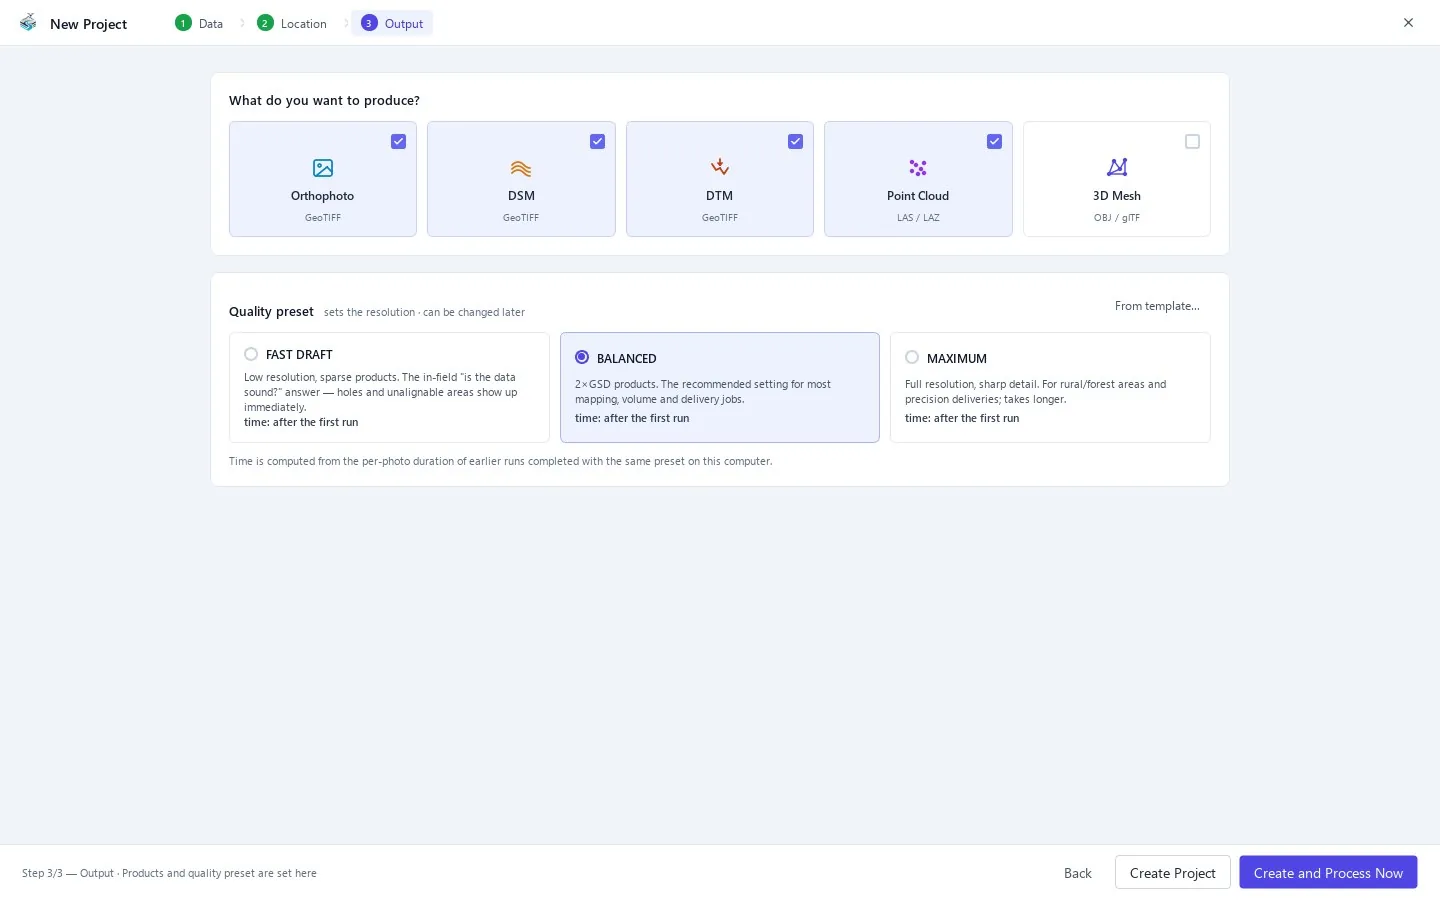
正射镶嵌图的准确程度取决于它所投影的表面。Stream Capture 在同一次飞行计算出的表面模型上,用您的无人机照片生成真正射镶嵌图:屋檐和树冠保持在原位,移动的卡车不会留下重影,镶嵌图的每个区域都能追溯到它所来自的照片。软件在您自己的 Windows 电脑上运行,由 GPU 加速,无需上传任何照片。
Stream Capture 正在开发中,尚未发布。发布后它将与姊妹程序 Stream Terrain 在同一个下载中提供;目前的下载包含 Stream Terrain。
什么是无人机正射镶嵌图?
正射镶嵌图是由大量相互重叠的航空照片拼接而成、具有地图精度的单幅影像。每张照片都经过相机倾斜、镜头畸变和地形起伏的改正,因此可以像在地图上一样在其上量测距离和面积。
真正射镶嵌图更进一步:它投影到包含建筑物和树木的表面模型上,因此屋檐和树冠不会倾斜。Stream Capture 投影到同一次飞行的 DSM 上,并逐个像元从真正看得到该像元的照片中进行选择——在地形陡峭的地方镶嵌图依然一致。
STREAM 中的无人机正射影像生成
基于本次飞行 DSM 的真正射
镶嵌图投影到由同一批照片计算出的表面模型上,地形引起的位移被消除,而不是被掩盖。
无重影融合
当照片在某个像元上不一致时——行驶的车辆、行人、两次拍摄之间转动的吊车——离群的视图会被排除在融合之外,而不是被平均成半透明的重影。双频段融合从最清晰的视图取细节,从多个视图取颜色。
每幅镶嵌图都有来源图
正射镶嵌图旁附有来源栅格和 CSV 列表,说明每个区域来自哪张照片,模糊或过曝的区域可以追溯到单张影像。
离开现场前的检查图
快速初图由对齐得到的稀疏点生成,无需密集匹配;即时地图只使用每张照片自身的位置和云台记录——足以在现场检查覆盖范围。
阴影平衡与接缝线
可选的阴影平衡以有限的局部增益提亮树木和建筑物的阴影;也可以用最小代价接缝线镶嵌代替羽化融合。
随处可打开的格式
带 JPG 预览的无损 GeoTIFF 或云优化 GeoTIFF(COG)、带世界文件的 PNG、Google Earth KMZ、用于网页和移动地图的 MBTiles,以及用于超大镶嵌图的带 VRT 的分块 GeoTIFF 集。
支持的格式
常见问题
正射镶嵌图和正射影像是一回事吗?
日常使用中是的:两者都是经过地形改正、可以像地图一样量测的航空影像。“正射镶嵌图”强调影像由多张照片拼接而成。Stream Capture 生成正射镶嵌图;在 Stream Terrain 中对其进行查看、量测和设计。
正射镶嵌图的精度如何?
精度取决于飞行高度、重叠度和无人机的定位质量,因此 Stream Capture 不做假设,而是实测:使用像控点后,报告给出在独立检查点上测得的误差。
生成正射镶嵌图需要像控点吗?
得到可用的地图并不需要:有 RTK 或 PPK 位置时,照片可以直接地理配准。像控点能提高绝对精度,并提供检查点来证明它。
需要联网吗?
不需要。处理在您自己的电脑上进行,照片不会上传到任何地方。
适用场景
在 STREAM 中体验无人机正射影像生成
Stream Capture 正在开发中,尚未发布。发布后它将与姊妹程序 Stream Terrain 在同一个下载中提供;目前的下载包含 Stream Terrain。
了解 Stream Capture