PROCESAMIENTO DE DATOS DE DRONPróximamente
Software de procesamiento de imágenes de dron para mapeo y topografía
Stream Capture toma las fotos de la tarjeta de su dron y las convierte en entregables: ortofoto, MDS, MDT, nube de puntos, modelo 3D, curvas de nivel e informe de calidad. Revisa los datos antes de empezar, ejecuta toda la cadena en su GPU, recuerda lo que ya ha hecho y nunca sube un solo píxel.
Stream Capture está en desarrollo y aún no se ha publicado. Cuando se lance llegará en la misma descarga que su programa hermano Stream Terrain; la descarga actual contiene Stream Terrain.
¿En qué consiste el procesamiento de imágenes de dron?
El procesamiento de imágenes de dron para mapeo es una cadena. Se leen las fotos y sus posiciones, se encuentran los mismos puntos entre fotos con solape, se resuelven las posiciones de las cámaras y la lente (alineación), se construye una superficie densa y de ella se derivan los productos. Stream Capture ejecuta esta cadena en siete etapas con nombre —Datos, Alinear, Nube densa, Malla + textura, DSM, DTM, Ortofoto— y muestra el resultado de cada una en el panel de flujo de trabajo.
Las mismas palabras se usan para editar fotografías o analizar cultivos. Esta página trata del procesamiento para topografía y mapeo: entran fotos, salen mapas y modelos medibles.
Software de procesamiento de imágenes de dron en STREAM
Primero revisa los datos
Antes de que empiece el trabajo pesado, el análisis del proyecto lee EXIF y XMP, cuenta las fotos con RTK fijo, marca las fotos movidas y las posiciones que faltan, estima el solape y dibuja un mapa de cobertura. Las fotos dañadas o copiadas a medias se nombran y se dejan fuera, en lugar de hacer fallar el proceso al final.
Siete etapas, un clic
Procesar todo (F5) ejecuta en orden todas las etapas previstas. El botón de reproducción de una fila ejecuta solo esa etapa, y la casilla decide si ese producto se genera o no.
Solo recalcula lo que cambió
Las etapas terminadas se guardan en caché según su contenido. Cambie un ajuste y solo se vuelven a ejecutar las etapas afectadas; pause y reanude un trabajo cuando quiera.
Una cola de trabajos persistente
Ponga varios proyectos en cola y déjelos trabajar de noche. Si se cierra la aplicación o se reinicia el equipo, la cola se reanuda desde la etapa en la que se detuvo.
Tres ajustes de calidad
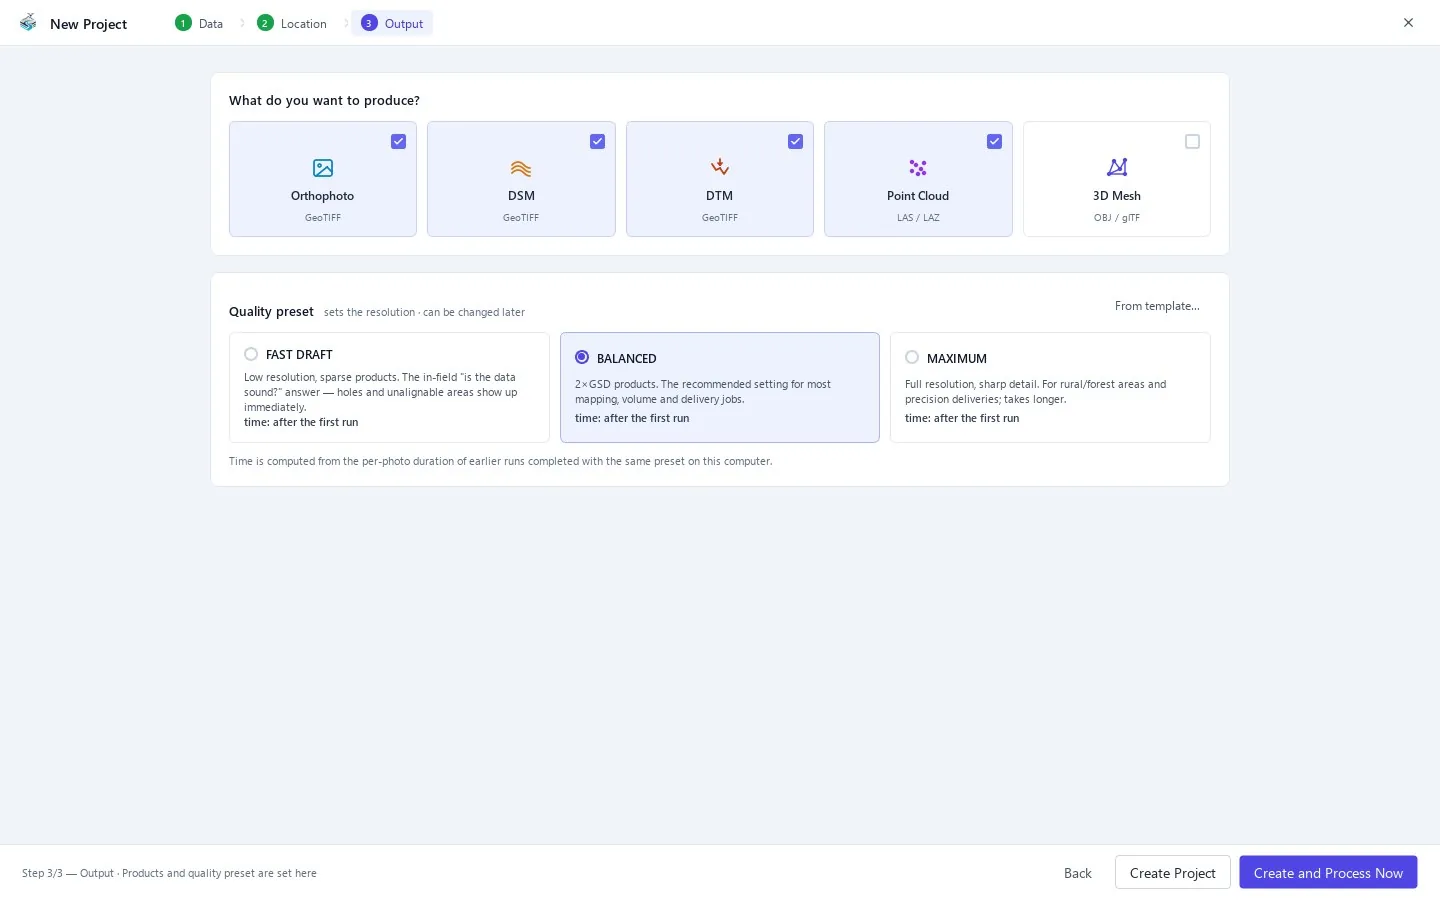
Borrador rápido para comprobaciones en campo, Equilibrado (recomendado) para la mayoría de trabajos de mapeo y Máximo para entregas a resolución completa. El asistente estima el tiempo a partir de ejecuciones anteriores en su propio equipo.
Resultados reproducibles
Mismas fotos, mismos ajustes, mismo resultado. En nuestra prueba, los archivos de producto de dos ejecuciones fueron idénticos byte a byte salvo los campos de fecha y hora, y una ejecución interrumpida y reanudada produjo los mismos bytes que una sin interrupciones.
Cualquier cámara, con RTK cuando lo hay
Las fotos JPEG, TIFF y PNG se leen con sus metadatos EXIF y XMP sea cual sea la marca de la cámara. Los registros de posición RTK que los drones de topografía escriben junto a sus fotos se usan, cuando existen, para obtener posiciones de nivel centimétrico.
Cómo procesar imágenes de dron, de principio a fin
- 1
Cree un proyecto y añada las fotos
Nuevo proyecto y, después, añada las carpetas de fotos. Se analizan también las subcarpetas, que pueden desmarcarse una a una: no hace falta copiar las fotos a otra carpeta para procesar una parte. Las fotos originales nunca se modifican.
- 2
Lea el resumen de estado
El resumen en vivo muestra el número de fotos, los grupos de cámaras, la proporción de geoetiquetas y de RTK, el solape estimado y el mapa de cobertura. Corrija un problema ahora, no después de una hora de procesamiento.
- 3
Fije la ubicación
Confirme el sistema de coordenadas sugerido y añada un archivo de puntos de control o confíe en las posiciones RTK.
- 4
Elija productos y ajuste
Marque ortofoto, MDS, MDT, nube de puntos y malla 3D según necesite, y elija Borrador rápido, Equilibrado o Máximo.
- 5
Procese
Crear y procesar ahora. Siga el panel de flujo de trabajo; el registro del motor se abre con F12 si quiere detalle.
- 6
Revise y entregue
Lea el Informe de calidad (R) y use después el Centro de exportación (Ctrl+E) para más formatos y para el informe PDF con el nombre y el logotipo de su empresa.
| Etapa | Qué hace | Qué se obtiene |
|---|---|---|
| Datos | Lee fotos y posiciones, revisa los datos | Grupos de cámaras, cobertura, resumen de estado |
| Alinear | Empareja fotos, resuelve cámaras y lente | Poses de cámara, nube dispersa, error de reproyección |
| Nube densa | Barrido de profundidad en GPU con refinado PatchMatch | Nube de puntos clasificada (LAZ) |
| Malla + textura | Malla de superficie con atlas de textura multivista | Modelo OBJ o GLB |
| DSM | Rasteriza las alturas de la superficie | GeoTIFF con máscara de relleno |
| DTM | Filtro de suelo, terreno desnudo | GeoTIFF |
| Ortofoto | Mosaico ortorrectificado verdadero | GeoTIFF |
Preguntas frecuentes
¿Cuál es el mejor software de procesamiento de datos de dron?
Júzguelo por lo que demuestra, no por lo que promete: ¿informa el error frente a puntos de comprobación independientes?, ¿marca los huecos que rellenó?, ¿da la misma respuesta dos veces?, ¿puede funcionar donde están sus datos? Stream Capture está hecho para responder que sí a cada una, sin conexión, en un PC con Windows.
¿Puedo procesar imágenes de dron sin conexión?
Sí. Todo se ejecuta en su ordenador y las fotos nunca se suben. La licencia también funciona sin conexión.
¿Cuánto tarda el procesamiento?
Depende de su GPU, del número de fotos y del ajuste. Las etapas pesadas se ejecutan en la GPU mediante Vulkan, cada etapa se guarda en caché y un trabajo interrumpido se reanuda en lugar de empezar de nuevo.
¿Cuántas fotos puede procesar?
Los proyectos grandes se resuelven dividiendo la alineación en bloques y con un procesamiento denso fuera de memoria que se mantiene dentro de un presupuesto de RAM.
¿Necesito una cuenta en la nube o subir los datos?
No. No hay paso de subida, ni cuota por proyecto, ni cola de procesamiento en el servidor de otro.
¿Qué hace después de procesar?
Escribe los productos en la carpeta del proyecto y puede enviarlos a un proyecto de Stream Terrain, que abre directamente los archivos GeoTIFF, LAZ y DXF para volúmenes, perfiles y análisis.
Dónde se usa
Prueba STREAM para procesamiento de imágenes de dron
Stream Capture está en desarrollo y aún no se ha publicado. Cuando se lance llegará en la misma descarga que su programa hermano Stream Terrain; la descarga actual contiene Stream Terrain.
Acerca de Stream Capture